Robotics2026-11-10 NVIDIA AI Blog
NVIDIA zeigt Robotersimulation für Feinarbeit
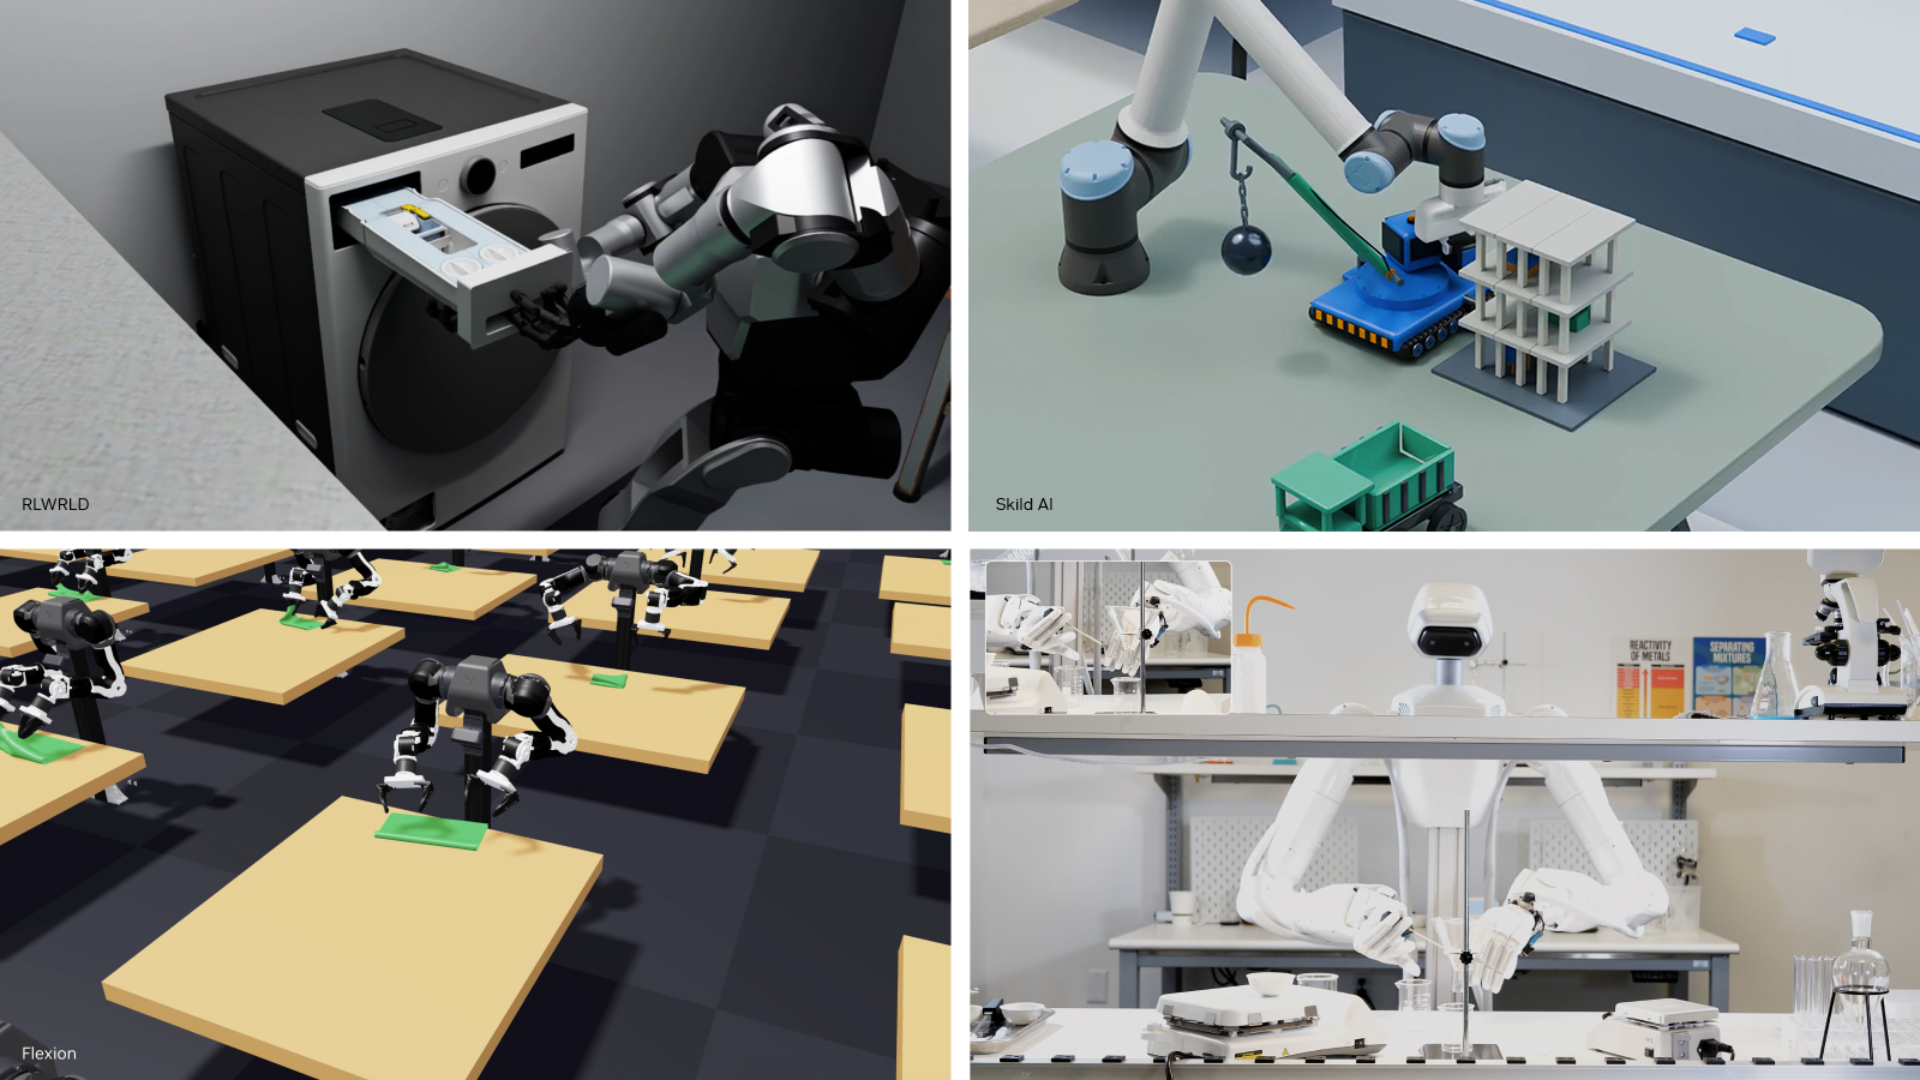
NVIDIA und seine Partner haben auf der CoRL vorgestellt, wie Simulation Robotern dabei hilft, heikle Manipulationsaufgaben einzuüben, die sich lange nur schwer automatisieren ließen. Gezeigt wurden unter anderem das Ausrichten von Zahnrädern, das Verbinden von Kabeln und die Montage kleiner Bauteile. Diese Aufgaben verlangen mehr, als einen Roboterarm von einem Punkt zum anderen zu bewegen. Sie hängen von Kontakt, Kraft, Toleranz und feinen Anpassungen ab, die schwer zu modellieren, aber in realer Fertigung und im Service unverzichtbar sind. Simulation hat sich bereits bewährt, um Robotern Gehen, Rollen und Hüpfen beizubringen. Feine Manipulation ist schwieriger, weil kleine Fehler eine Aufgabe scheitern lassen und physisches Ausprobieren langsam und teuer sein kann. Trainieren Roboter in simulierten Umgebungen, können Entwickler viele Varianten testen, Modelle mit seltenen Randfällen konfrontieren und Steuerungspolitiken verfeinern, bevor Hardware zum Einsatz kommt. Das kann teure physische Versuche reduzieren und Entwicklungszyklen verkürzen. Die CoRL-Arbeit steht für einen breiteren Vorstoß, Simulation für Industrierobotik realistischer und nützlicher zu machen. Ziel ist nicht, Realitätstests vollständig zu ersetzen. Simulierte Umgebungen können von der Wirklichkeit abweichen, und Roboter müssen weiterhin beweisen, dass sie mit unerwarteten Bedingungen umgehen können. Besseres Simulationstraining kann aber helfen, die Lücke zwischen Labordemos und praktischem Einsatz zu schließen. Für Hersteller ist der Reiz klar: Roboter, die kleine Teile, flexible Kabel und präzise Montage beherrschen, könnten Produktivität steigern und Arbeitskräftemangel bei repetitiven oder hochtechnischen Aufgaben mildern. Für die Robotikbranche signalisiert die CoRL-Schau, dass Simulation über Fortbewegung hinaus zu den handwerklichen Fähigkeiten vordringt, die viele Fabrik- und Servicejobs prägen. Nvidias Rolle zeigt zudem, wie KI-Computing, synthetische Daten und physikbasierte Modellierung zusammenwachsen. Der nächste Schritt wird sein, diese simulierten Fähigkeiten an echten Produktionslinien zu validieren, wo Toleranzen, Verschleiß und unvorhersehbare Umgebungen prüfen, ob Training in virtuellen Welten zuverlässige Leistung bringt.