Robotics2026-11-10 NVIDIA AI Blog
NVIDIA、CoRLで見せた繊細なロボット作業のシミュレーション訓練
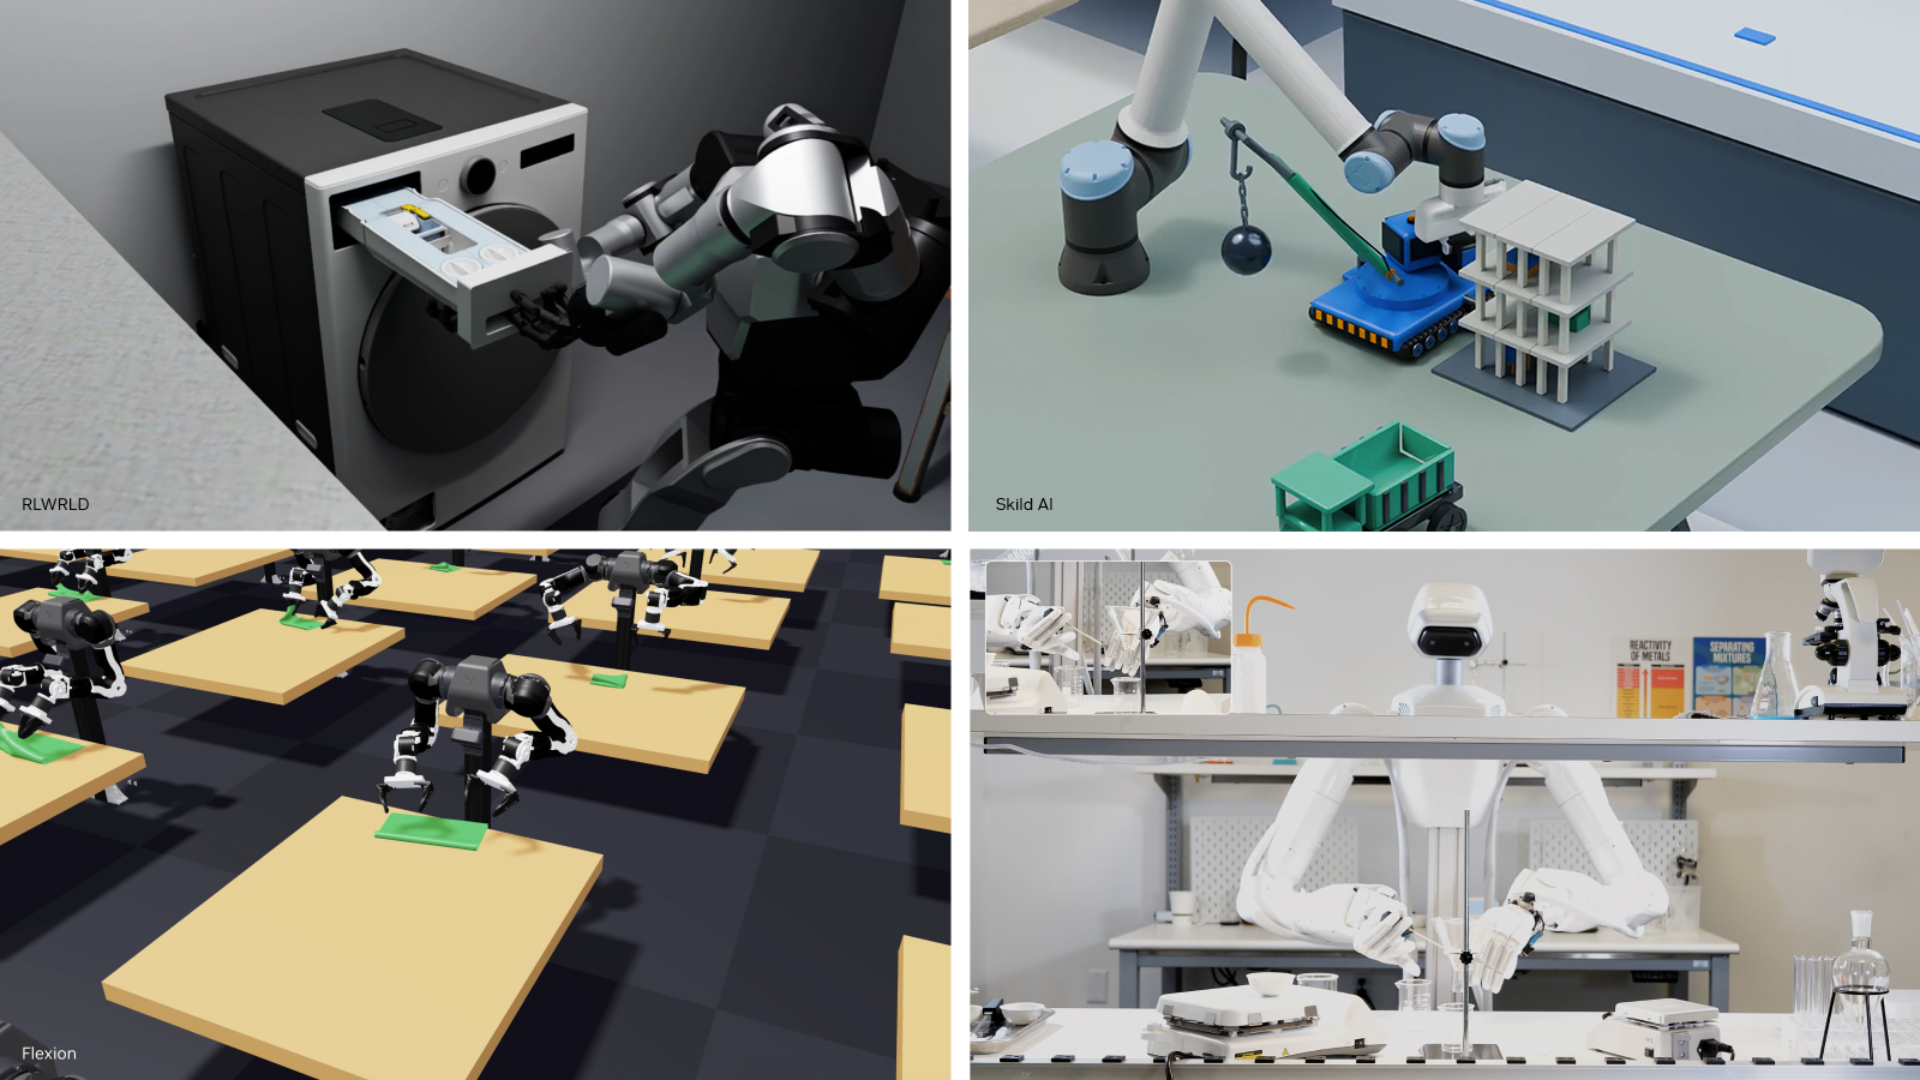
NVIDIAとパートナー各社はCoRL(Conference on Robot Learning)の場で、これまで自動化が難しかった繊細なマニピュレーション作業をロボットがシミュレーション上で練習する様子を披露しました。デモには歯車の位置合わせ、ケーブルの接続、小さな部品の組み立てが含まれています。
こうした作業は、ロボットアームをある点から別の点へ動かすだけでは済みません。接触、力加減、公差、そして微妙な調整がものを言います。現実の製造現場やサービス現場では欠かせない要素ですが、モデル化するのは簡単ではありません。
シミュレーションは、ロボットに歩く、転がる、跳ぶといった動きを教える手段としてはすでに実績があります。しかし繊細なマニピュレーションは難易度が格段に上がります。小さな誤差がタスク全体の失敗につながり、実機での試行錯誤は時間もコストもかかるからです。模擬環境で訓練すれば、開発者は多くのバリエーションを試し、めったに起きないエッジケースにモデルを触れさせ、ハードウェアを現場に投入する前に制御ポリシーを磨き上げられます。これにより高コストな実機トライアルを減らし、開発サイクルを短縮できる可能性があります。
今回のCoRLでの取り組みは、産業用ロボティクスにとってシミュレーションをより現実に近く、より役立つものにしようという広い流れを反映しています。ただし、現実世界でのテストを完全に置き換えることが目的ではありません。模擬環境は現実と異なることがあり、ロボットは予期しない状況に対処できることを依然として証明する必要があります。それでも、シミュレーション訓練の精度が上がれば、研究室のデモと実運用の間のギャップを埋める助けになります。
製造業者にとっての魅力は明らかです。小さな部品や柔軟なケーブルを扱い、精密な組み立てができるロボットは、生産性を高め、単調あるいは高度に技術的な作業における人手不足の緩和に貢献し得ます。ロボティクス業界にとっては、シミュレーションが移動運動の領域を超え、工場やサービス現場の仕事の多くを占める「手を動かすスキル」へと向かっていることを示すシグナルです。
NVIDIAの役割は、AIコンピューティング、合成データ、物理ベースのモデリングが収束しつつあることも示しています。次のステップは、こうしたシミュレーション上のスキルを実際の生産ラインで検証することです。公差や摩耗、予測不能な環境の中で、仮想世界での訓練が信頼できる性能として実を結ぶかどうかが試されます。