Robotics2026-11-10 NVIDIA AI Blog
輝達在 CoRL 秀肌肉:機器人靠模擬練精細組裝
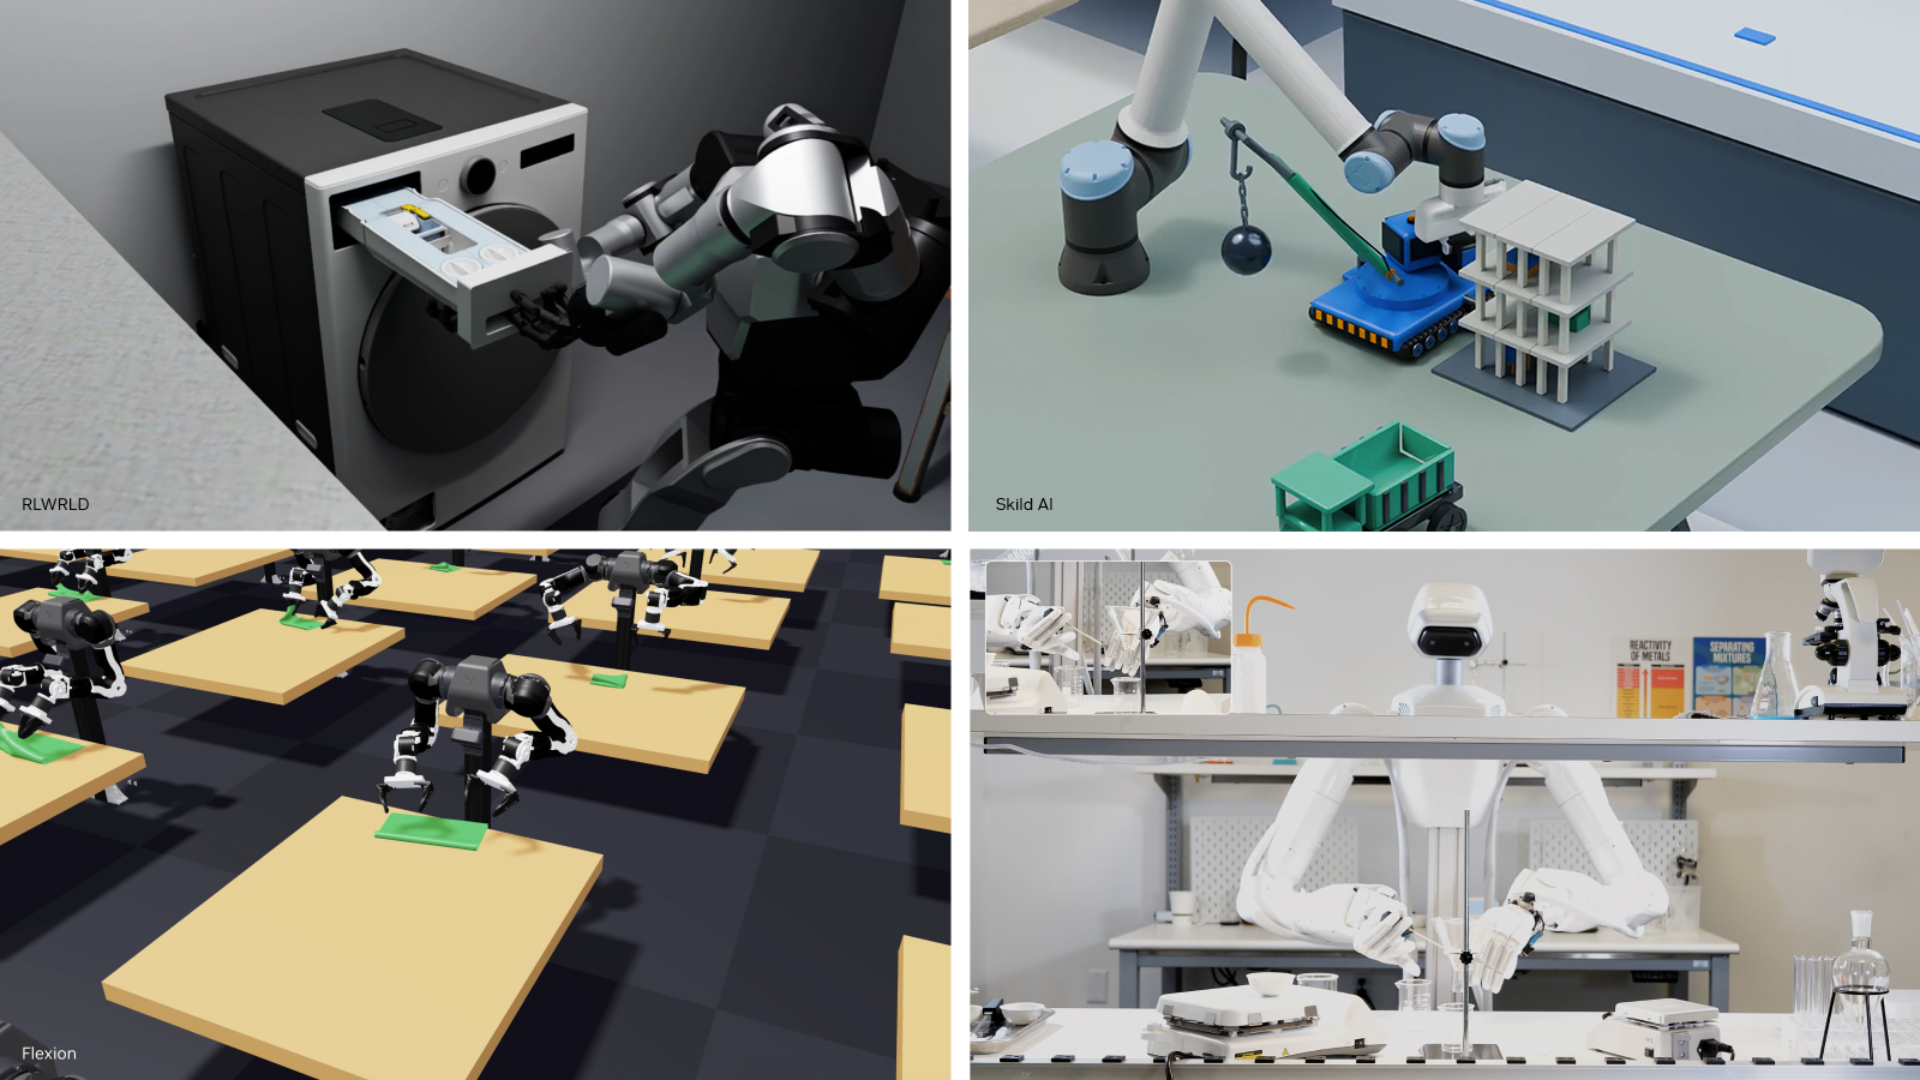
輝達(NVIDIA)與合作夥伴在 CoRL 會議上展示,模擬環境如何協助機器人反覆演練長年難以自動化的精巧操作任務。示範內容包括對準齒輪、連接線纜,以及組裝細小零件。
這些工作不只是把機械手臂從 A 點移到 B 點那麼簡單。它們牽涉接觸、力量、公差與細微調整,這些東西難以建模,卻是真實製造與服務場景中不可或缺的條件。
模擬在教機器人走路、滾動、跳躍方面早已證明有用。精細操作則是更硬的關卡:一點小誤差就可能讓整個任務失敗,而實體環境裡的反覆試錯又慢又貴。開發者在模擬環境中訓練機器人,可以測試大量變化、讓模型見識罕見的邊界情境,並在上線前先把控制策略調好。這麼做能減少昂貴的實體測試需求,也能縮短開發週期。
CoRL 的這批成果,反映的是業界正努力讓模擬變得更逼真、更適合工業機器人使用。目標並不是從此取代真實世界的測試。模擬環境與現實終究可能有落差,機器人還是得證明自己扛得住突發狀況。但更好的模擬訓練,有助於把實驗室展示與實際部署之間的距離拉近。
對製造商來說,吸引力很明確:能處理小零件、軟性線纜與精密組裝的機器人,有機會提升生產力,也能補上重複性高或技術門檻高的工作的人力缺口。對機器人產業而言,這次 CoRL 展示意味著模擬正從移動能力,走向許多工廠與服務業職務真正需要的「手上功夫」。輝達的角色也突顯出 AI 運算、合成資料與基於物理的建模正在匯流。下一步,就是要在真實產線上驗證這些模擬出來的技能——那裡的公差、磨耗與難以預測的環境,才會真正檢驗虛擬世界的訓練能否轉化為穩定可靠的表現。