Robotics2026-11-10 NVIDIA AI Blog
英伟达在CoRL秀肌肉:机器人先在仿真里练装齿轮、插电缆
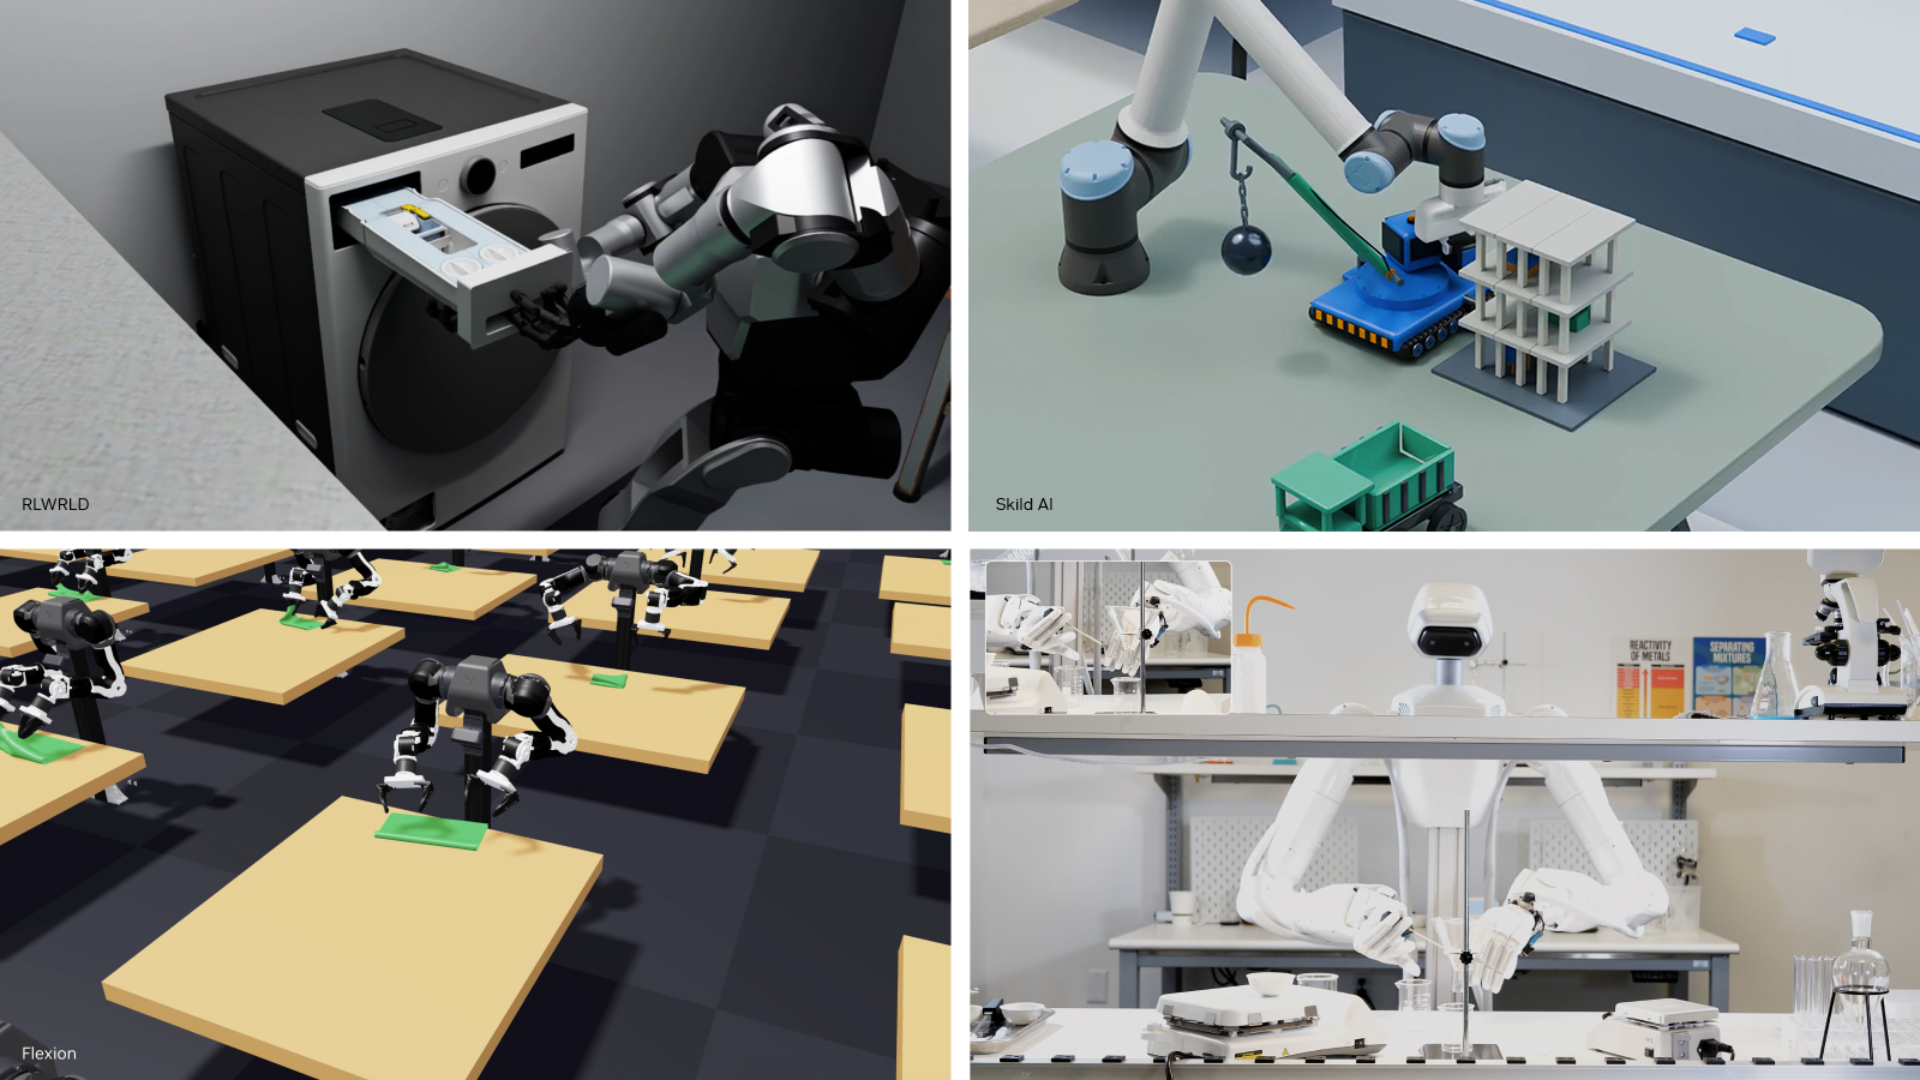
在 CoRL 上,英伟达和合作伙伴展示了一批演示:仿真正在帮机器人排练那些一直很难自动化的精细操作——对准齿轮、插接电缆、组装小型零件。
这些活儿不是“把机械臂从 A 点移到 B 点”这么简单。它们依赖接触、力度、公差和细微调整,这些东西很难建模,但在真实制造和服务场景里又必不可少。
仿真早就在教机器人走路、滚动、跳跃上证明了价值。精细操作难得多:一个小误差就可能让整个任务失败,而靠实体反复试错又慢又贵。在仿真环境里训练,开发者可以跑大量变化场景,让模型见识罕见边界情况,在硬件上场之前先把控制策略调好。这样能减少昂贵的实体试验,缩短开发周期。
CoRL 上的这些工作,反映的是把仿真做得更真实、更能用于工业机器人的大方向。目标并不是完全取代真实测试——仿真环境和现实总有差距,机器人仍得证明自己能应付意外状况。但更好的仿真训练,确实能帮实验室 demo 和实际部署之间搭起桥。
对制造商来说,吸引力很直接:能处理小零件、柔性电缆和精密装配的机器人,可以提升生产率,也能缓解重复性或高技术工种的用工缺口。对机器人行业来说,CoRL 的展示说明仿真正在走出“跑跳走”阶段,转向真正定义工厂和服务岗位的手上技能。
英伟达的角色也说明,AI 算力、合成数据和基于物理的建模正在合流。下一步是在真实产线上验证这些仿真里练出来的技能——那里的公差、磨损和不可预测的环境,才是检验“虚拟世界训练能否转化为可靠表现”的最终考场。